


 Telegram
RMS «Космолет»: как мы построили систему управления роботами, которая управляет и всем, что вокруг них
Обычно RMS на рынке — это окно мониторинга. В нём можно смотреть задания роботов, настраивать карту и ставить расписание. Это база, и она у нас есть. Но робот в работе — это не только точка на карте. Это ещё сервис, запчасти, деньги, отчёты для заказчика и люди, которые его обслуживают. Обычно всё это живёт в пяти разных системах, мессенджерах и таблицах.
Мы 8 лет делаем WMS, поэтому пошли другим путём: объединили управление роботами и управление всем, что их окружает, в одну систему. По сути это программа для управления роботами-уборщиками и складскими роботами, в которую встроены сервис, склад запчастей и расчёты с клиентами. Она подходит под разные типы роботов: под роботов-уборщиков и под логистических роботов на складе. Ниже расскажу, как это устроено и почему мы принимали именно такие решения. Коротко о возможностях — на странице системы управления роботами RMS.
Архитектура: одна система, два портала
RMS устроена как два портала на одной модели данных: админка и клиентские кабинеты. У каждого клиента свои объекты, роботы, карты и задания. В админке всё это сводится в общие списки по всем клиентам: роботы, задания, события, заявки, счета.
Бэкенд мы не дублировали. Админка и кабинет различаются только ролями и правами. Это значит, что любая новая функция сразу появляется у обеих сторон, а данные никогда не расходятся.
Почему так: клиент видит только своих роботов и не тонет в чужих данных. Мы видим всю картину: где какой робот, что он делает и что с ним происходит. Для сервисной компании это принципиально, иначе реакция на инцидент превращается в испорченный телефон.
И ещё одно важное решение: ядро RMS не привязано к конкретному роботу. Связь с каждым типом идёт через свой адаптер. Сегодня это наши Unit по собственному протоколу. Архитектура готова к роботам других производителей и к открытым стандартам вроде VDA 5050. Новый тип робота означает новый адаптер, а не новую систему.
Дашборд и мониторинг роботов: единое окно оператора
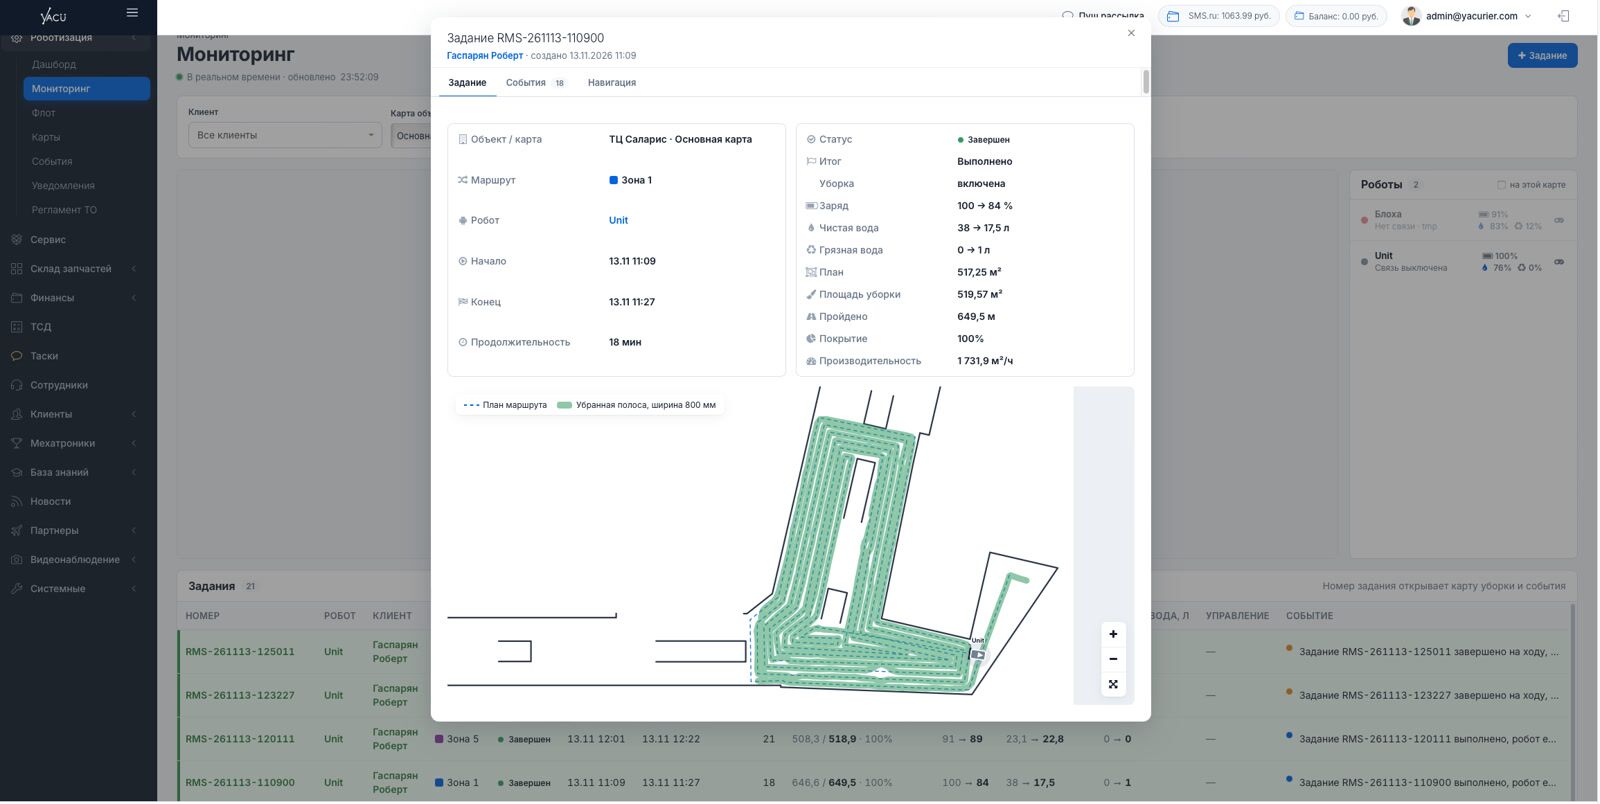
После входа открывается мониторинг, единое окно, куда стекаются данные со всех роботов и объектов. Мы видим в реальном времени движение по маршрутам, заряд, уровни чистой и грязной воды в литрах и события, которые происходят на маршрутах.
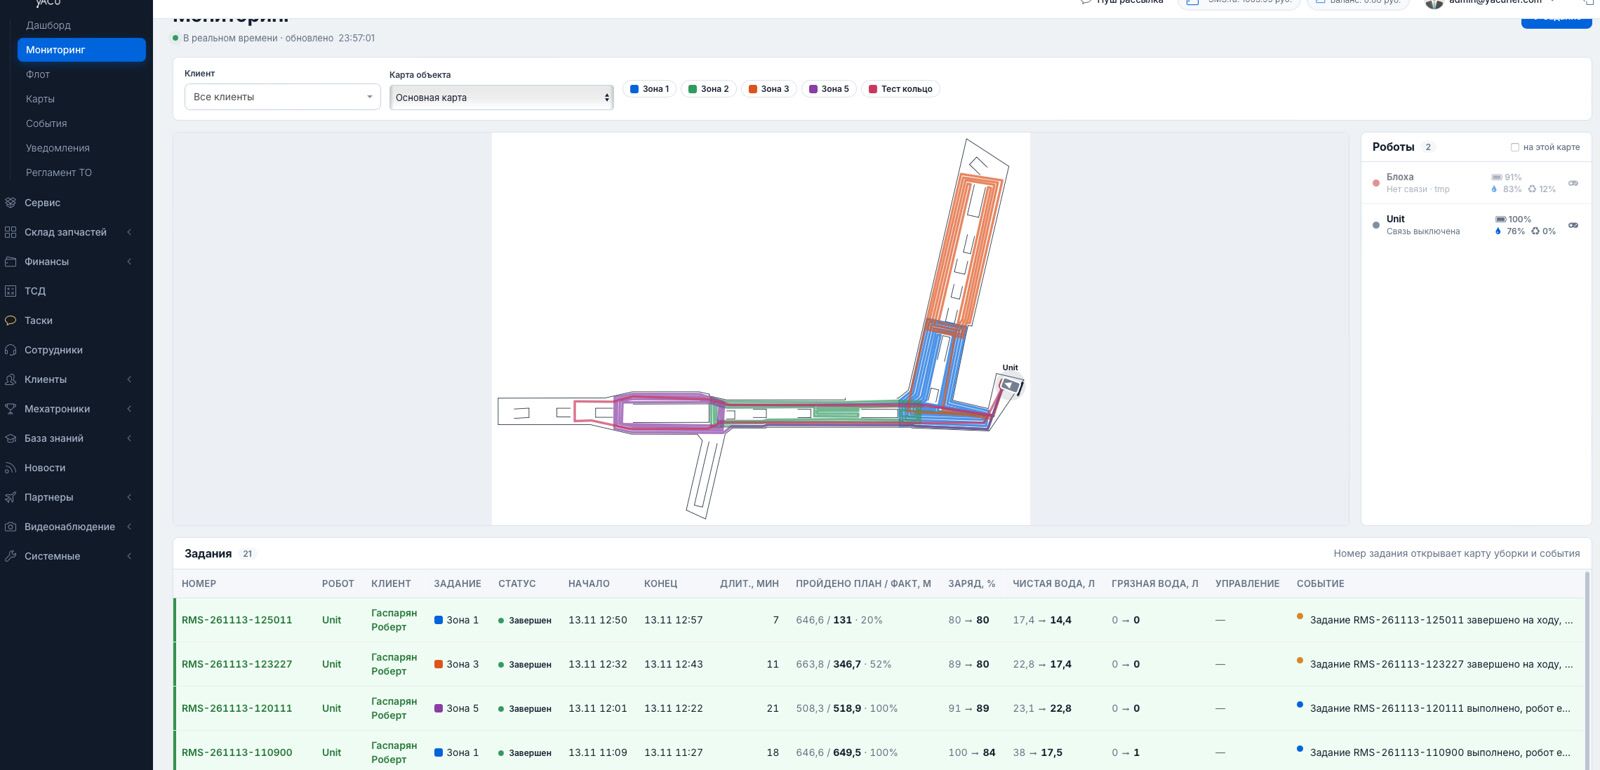
Причина простая. Роботы работают в динамичной среде: люди, тележки, внезапные препятствия. Чем быстрее оператор видит событие, тем дешевле обходятся последствия. Поэтому мы сделали не список роботов, а живое окно, где видно всё сразу.
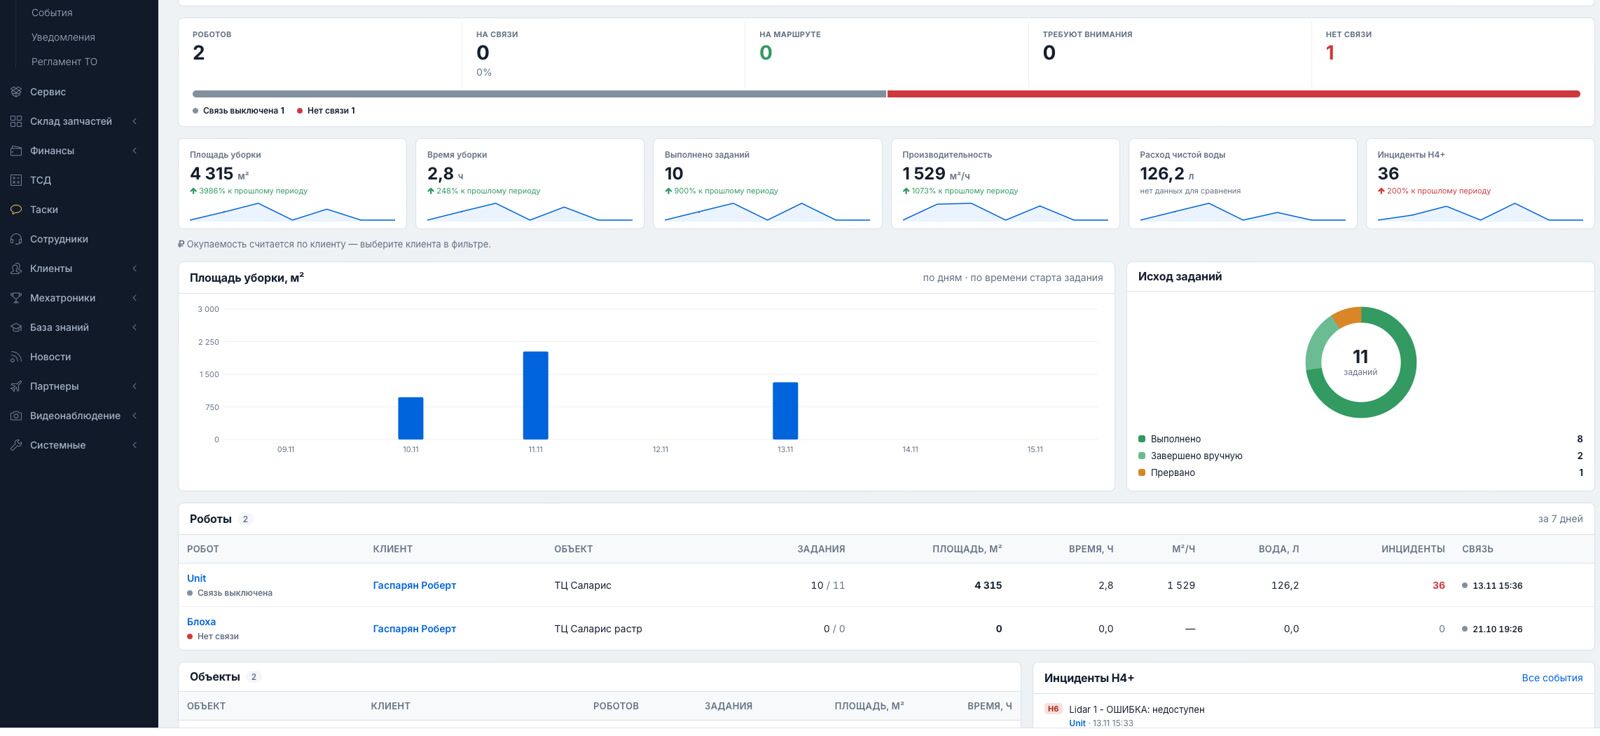
Рядом с мониторингом стоит дашборд. На нём состояние флота прямо сейчас: сколько роботов на связи, сколько на маршруте, кто требует внимания. Ниже итоги за период: убранная площадь, время уборки, выполненные задания, производительность в м²/ч, расход воды и инциденты. Каждый показатель сравнивается с прошлым таким же периодом.
Мы даже вывели джойстик: прямо с телефона можно крутить пузырёк и управлять роботом, как в мобильной гонке. Это не игрушка. Когда робот застрял в неудобном месте, быстрее всего его вытащит оператор, а не инженер, который ещё должен доехать до объекта. Рядом с джойстиком есть пульт из трёх кнопок: «Старт», «Стоп», «Домой». «Домой» — это полноценный сценарий: робот едет к станции, камерой ищет маркер и докируется. Каждый этап виден в статусе.
Тревоги: система сама замечает проблему
Мониторинг полезен, пока на него смотрят. Но ночью или в выходные на него никто не смотрит, поэтому мы научили систему следить сама.
Каждое событие имеет уровень критичности от H0 до H7. Каждые 30 секунд RMS проверяет флот и поднимает тревогу, если:
- уборка по расписанию не началась через 15 минут после плана;
- робот на связи молчит 10 минут (через час уровень тревоги повышается);
- задание идёт втрое дольше обычного для этого маршрута;
- к вечеру выяснилось, что день прошёл без уборки, хотя она стояла в расписании;
- закончилась чистая вода или заполнился бак грязной.
Тревоги уровня H5 и выше сами создают заявку в сервис. Человеку не нужно замечать проблему и звонить: заявка уже есть, мехатроник её видит.
Отчёты: заказчик узнаёт о работе без входа в систему
После каждого маршрута клиенту приходит отчёт в Telegram: картинка карты с пройденным путём, площадь, время, итог. Сотрудники клиента подписываются сами по ссылке из кабинета. Туда же приходят тревоги по его роботам.
Раз в месяц формируется PDF-отчёт. В нём итоги со сравнением с прошлым месяцем, выполнение расписания, площадь по дням, инциденты, сервис и тепловые карты покрытия по каждой карте объекта. Это документ, который клиент может положить на стол руководству.
Здесь же можно включить расчёт окупаемости. Система сравнивает робота с уборкой силами людей на поломоечной машине: сколько сотрудников и машин понадобилось бы на ту же площадь и сколько это стоило бы в месяц.
Окупаемость перестаёт быть обещанием менеджера на презентации и становится цифрой в отчёте.
Карты: почему мы рисуем маршруты линиями, а не зонами
Карту можно создать в системе или выгрузить с робота. Мы совмещаем её с планом помещения по опорным точкам, наносим виртуальные стены и строим маршруты.
Ключевое отличие: у нас маршруты предустановленные. У других обычно выбор зоны, выбор заполнения, а дальше робот сам решает, как это исполнить. В потоке людей это и становится камнем преткновения: глобальный маршрут приходится перестраивать на ходу, а это сложная операция. Люди везде, поэтому перестраивать приходится постоянно. Наш робот при препятствии объезжает его и возвращается на тот же маршрут.
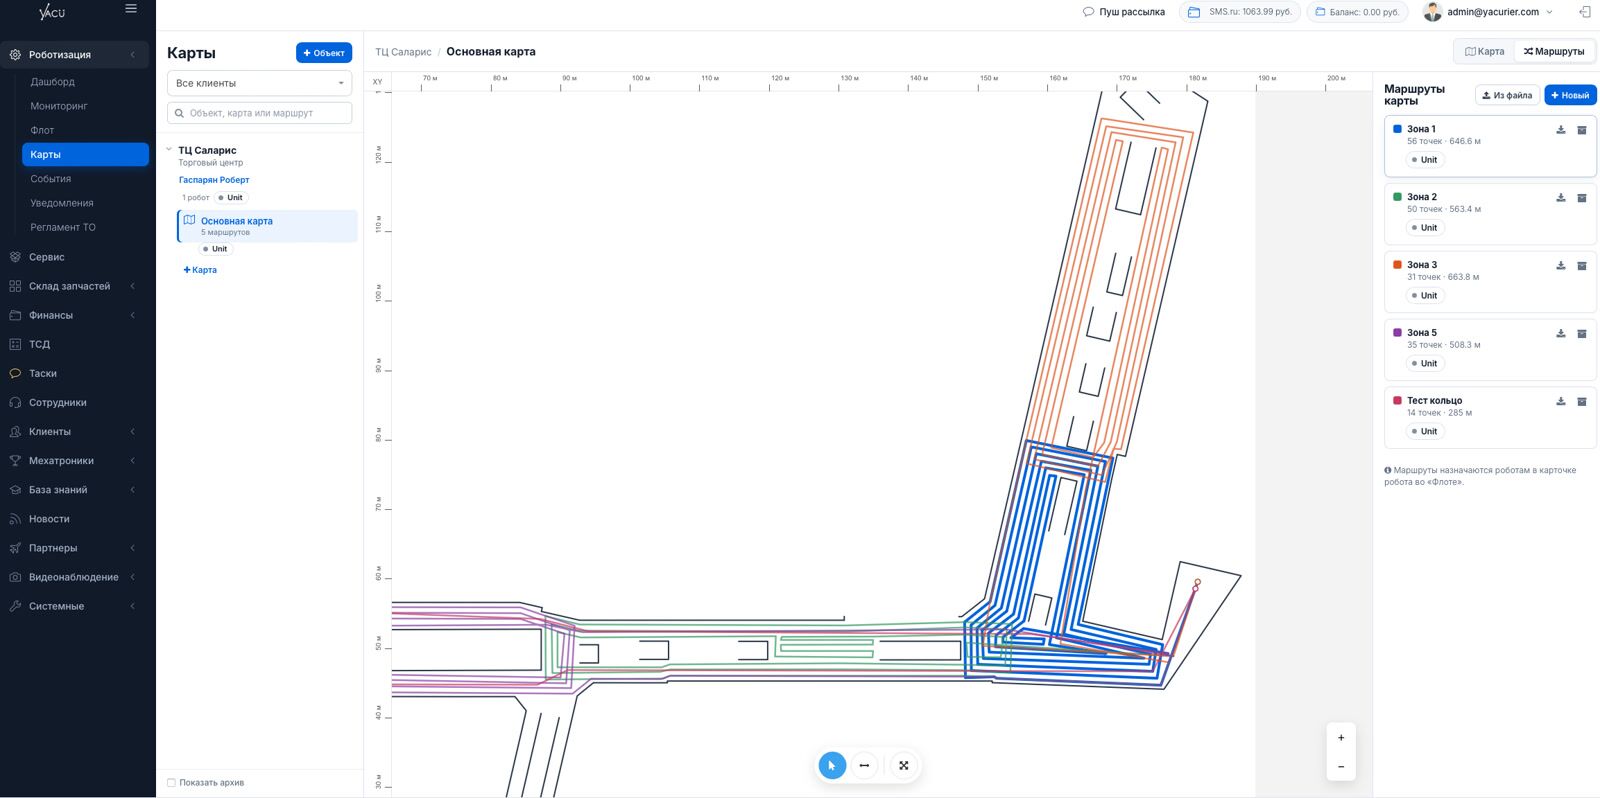
Мы привыкли рисовать путь линиями, повторяя работу человека. Поэтому редактор у нас — почти инженерный инструмент:
- линия в ширину полосы уборки, сглаживание углов с учётом того, как робот реально поворачивает;
- превью «как поедет робот», где показаны те же дуги, что уйдут роботу;
- проверка покрытия: зелёным отмечен один проход, оранжевым повторный, красным пропуск;
- привязки, углы кратно 45°, ввод длины с клавиатуры, параллельные проходы и отступ от стены;
- автозаполнение области шаблонами «улитка» и «змейка». Зону можно нарисовать, но роботу всё равно уйдёт маршрут, который вы видите и можете поправить;
- ластик для чистки артефактов лидара на карте робота.
Такой подход работает не только для уборщиков. Для CarGo и штабелёров мы так же рисуем дороги между точками, а дальше робот сам находит путь по ним.
Что это даёт заказчику: предсказуемость. Робот-уборщик в торговом центре едет ровно там, где ему нарисовали, а не там, где он «решил» в моменте. Это стабильное качество уборки и отсутствие сюрпризов в местах с плотным потоком людей.
Расписание и задания: ничего не теряется
Расписание задаётся на каждый день недели: любое количество пар «время + маршрут». Есть защита: если заряд ниже 20% или чистой воды меньше 10% бака, задание по расписанию не стартует. Оно ждёт, а в журнал пишется предупреждение.
Отдельная вещь, которой мы гордимся: RMS фиксирует даже то, что запущено не из неё. Если маршрут запустили прямо с робота, система заведёт задание, посчитает площадь и включит его в отчёты. Статистика не теряется, даже если кто-то на объекте сделал по-своему.
Флот: карточка робота как единая точка правды
Здесь мы добавляем роботов, прописываем характеристики и параметры подключения к RMS. В карточку робота можно провалиться из любой части системы, у неё много вкладок:
- Задания — всё, что робот выполнил, с картой, путём, расходом воды и зарядом на старте и финише;
- Журнал — все события и логи с уровнем критичности;
- Расписание — какие маршруты и когда робот должен исполнить;
- Комментарии — общая лента для нас и клиента;
- Обслуживание — отдельный большой блок.
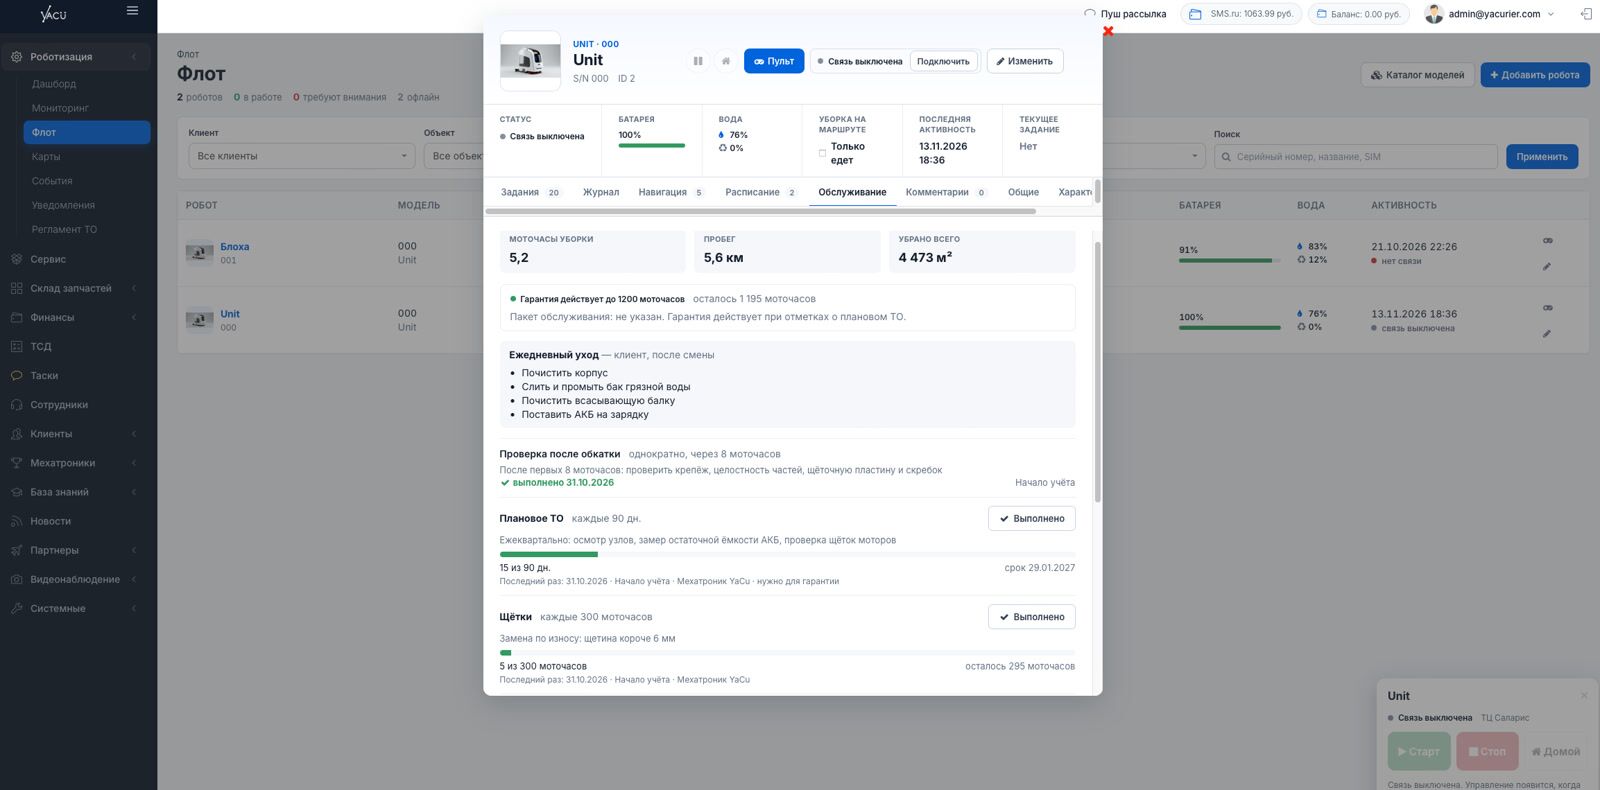
Почему обслуживание зашито в карточку каждого робота: система должна быть одинаково удобной и тем, кто купил роботов, и тем, кто взял их в аренду. Для аренды обслуживание — критическая часть продукта, а не приложение к нему.
ТО у нас считается по наработке, а не по календарю. Система ведёт счётчики моточасов, километров и убранной площади и сверяет их с регламентом: ежедневные работы, проверка после обкатки, периодическое ТО. Срабатывает то, что наступит раньше. Видно, когда меняли каждый расходник, что просрочено, сколько осталось до конца гарантии по моточасам. В истории записано, какие работы проведены и кто их выполнял.
Мехатроники: сервис по модели такси
У нас есть отдельный блок «Мехатроники»: штатные и, скажем так, свободные сервисные инженеры. Они работают в нашем приложении, видят задание от клиента, могут взять его на себя и выполнить.
Почему по модели такси: роботы разбросаны по всему городу, а раздувать штат не хочется. Зато мы можем агрегировать заказы для разных специалистов и назначать того, кто ближе или кому по пути.
Это не только про ремонт. Роботам в аренде нужно ежедневное обслуживание в конце смены: почистить балку и резинки, промыть баки, прочистить фильтры.
По итогам выезда остаётся сервисный отчёт: дефект, выполненные работы, использованные запчасти, заключение. Мехатроник прикладывает фото, оно сохраняется в задании и служит доказательством для заказчика. Клиент видит, что работа действительно выполнена, а не просто отмечена галочкой.
Финансы: баланс клиента и оплата внутри системы
У каждого клиента свой баланс. Он сам выставляет себе счёт в системе, оплачивает его, и деньги поступают на баланс. С баланса списываются запчасти, аренда, сервис и выезды мехатроников, часть уходит на баланс мехатроника и видна в его приложении.
Услуги берутся из единой библиотеки: выезд, диагностика, ТО разных уровней, ремонт узлов, пусконаладка. У каждой рекомендованная цена, при этом можно задать клиенту индивидуальные тарифы.
Зачем это нужно: чтобы сервис не превращался в переписку «выставите счёт — оплатим — пришлите акт». Всё внутри одной системы, с прозрачной историей.
Запчасти: каталог с реальными остатками
Каждый клиент или мы за него можем заказать запчасть из каталога прямо в системе. Все участники видят каталог с реальными остатками и после телефонной консультации могут создать отгрузку.
Мы назначаем нужного мехатроника, клиент видит его перемещение на карте и результат работы в истории обслуживания.
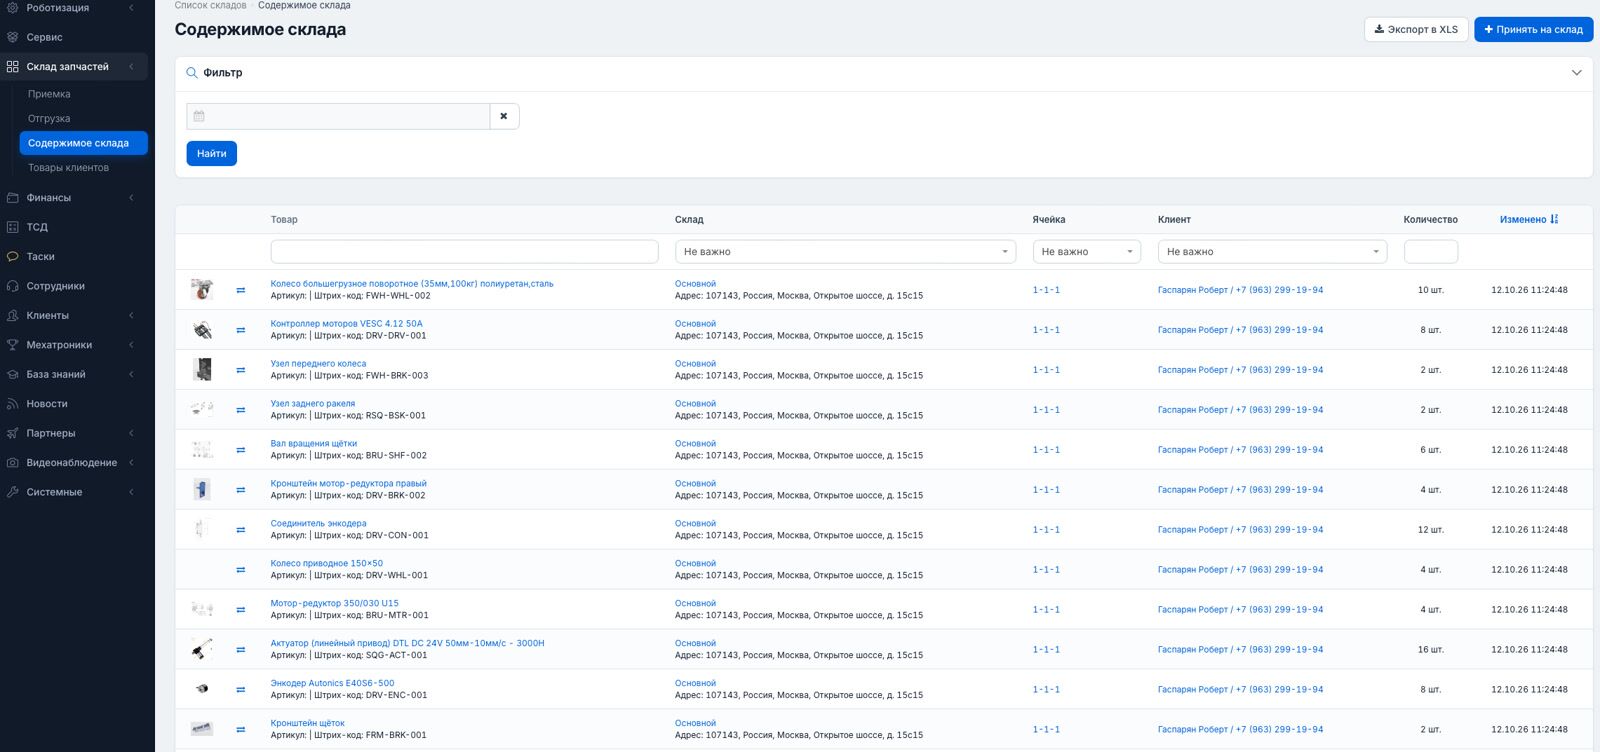
Что это даёт: запчасть не «где-то заказана», а видна в системе и привязана к конкретному роботу и исполнителю. Для парка роботов, которые работают каждый день, простой из-за отсутствия расходника — это прямые деньги.
Здесь в полную силу работает наше WMS-прошлое. На нашей стороне полноценное ячеечное хранение: сотрудники получают задание на ТСД, делают отбор, зона комплектации упаковывает и списывает товар. Всё под учётом.
База знаний и видеотрансляция сборки
Клиенты могут оставлять запросы в системе, наши специалисты их отработают.
У клиента есть база знаний почти по всем вопросам: пусконаладка, схемы расположения узлов, правила обслуживания, видео по установке запчастей, работа в системе и многое другое.
Мы даже сделали видеотрансляцию сборки робота для конкретного заказчика. Ему приходит СМС со ссылкой, и он в реальном времени видит, как собирают именно его робота.
Почему это важно: чем меньше клиент зависит от звонка в поддержку, тем быстрее он решает свою задачу. База знаний и трансляция сборки передают ему контроль, а не держат в роли просителя.
Распределение заданий: почему складским роботам сложнее
Роботы-уборщики живут по расписанию. Складские получают задания из внешней системы или из нашей WMS, и их нужно распределять между всеми активными роботами. Свободный робот не всегда лучший выбор: тот, который заканчивает работу рядом, может оказаться выгоднее, даже если освободится чуть позже. Кроме того, задания нужно разводить по весу, типу груза и заряду АКБ.
Логистический робот — это не просто перемещение. Это пересечение ограничений: грузоподъёмность, тип груза, остаток заряда, геометрия проезда, занятость узких проходов. Ошибка в распределении оборачивается простоем, разряженной батареей посреди смены или сорванной отгрузкой.
Поэтому мы делаем не очередь заданий, а автопилот. Система отсеивает неподходящих роботов и считает стоимость каждой пары «робот — задание» с учётом подъезда, остатка текущей работы, приоритета, срока и заряда. Затем назначает лучшего и объясняет, почему выбрала именно его.
На старте это работает в режиме подсказок: автопилот предлагает, человек подтверждает. Дальше будут стенды отбора с очередью, бронирование проходов и двойной цикл для штабелёров.
Что дальше
Что в итоге
Мне кажется, у нас получился сильный и хорошо продуманный продукт. Он не появился с нуля: это развитие наработок нашей WMS за 8 лет, в которые вплели роботизацию.
Скорее всего, мы не оставим его только себе и выведем на рынок для компаний, которые продают и обслуживают роботов. Сейчас у них есть два пути: самим собирать мониторинг, сервис, склад и биллинг из разных систем или работать в одной.
Если коротко, что даёт RMS «Космолет»:
- Владельцу парка роботов-уборщиков: предсказуемые маршруты, отчёт после каждой уборки, тревоги без постоянного наблюдения и прозрачное обслуживание с фотоподтверждением.
- Складской площадке: распределение заданий между логистическими роботами с учётом веса, типа груза и заряда.
- Сервисной компании: единое окно, автоматические заявки по тревогам, ТО по моточасам, мехатроники по модели такси, финансы и запчасти в одной системе.
- Клиенту: база знаний, видеотрансляция сборки, ежемесячный отчёт с окупаемостью и понятная история каждого робота.
-
 лайф наших роботов
-
самые крутые пилоты
-
говорим всю правду о разработке
